Robot Explorador · PAP 2026 · Equipo 3
Mira el salón con los ojos de un robot
Abre la app y ve en vivo cómo el JetAuto dibuja el mapa, reconoce objetos y decide por dónde ir. ¿No tienes el robot? La demo funciona igual.
Es la siguiente etapa de RoboMeshA, la plataforma educativa del ITESO, rumbo a un robot trabajador como Digit 5.
Una sola vuelta por el laboratorio
De dónde venimos
Esto empezó con RoboMeshA
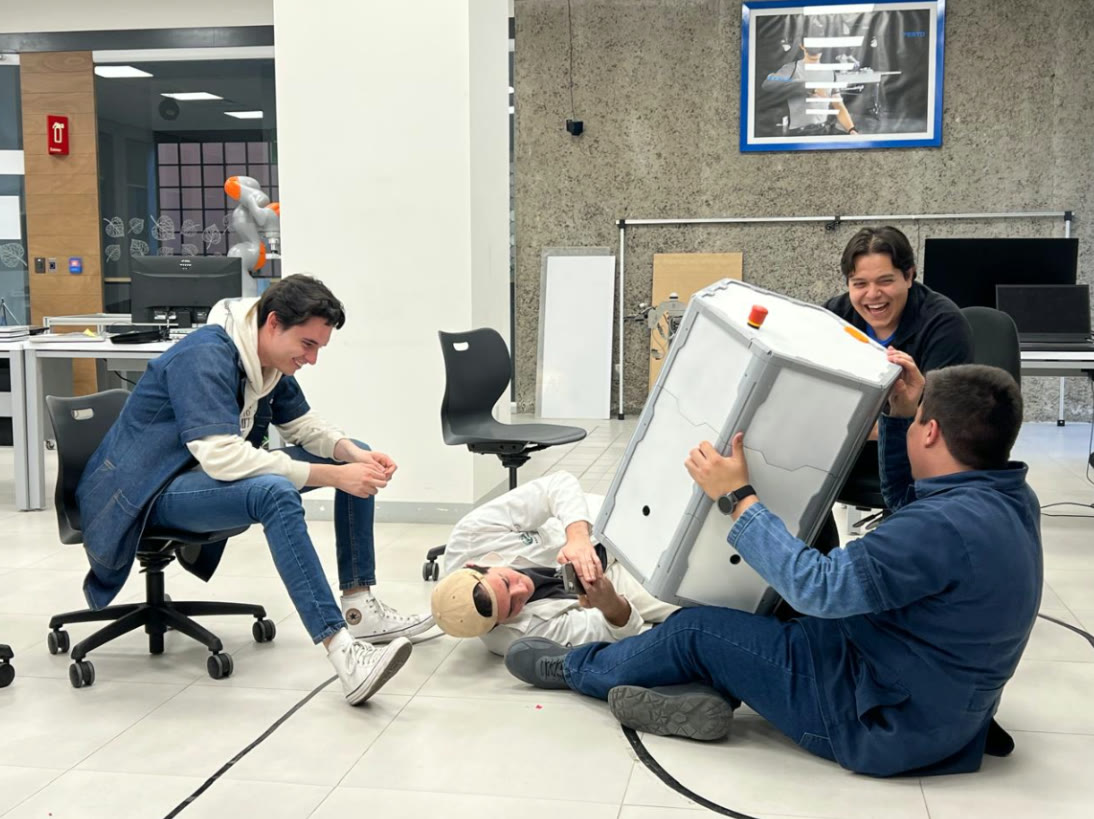
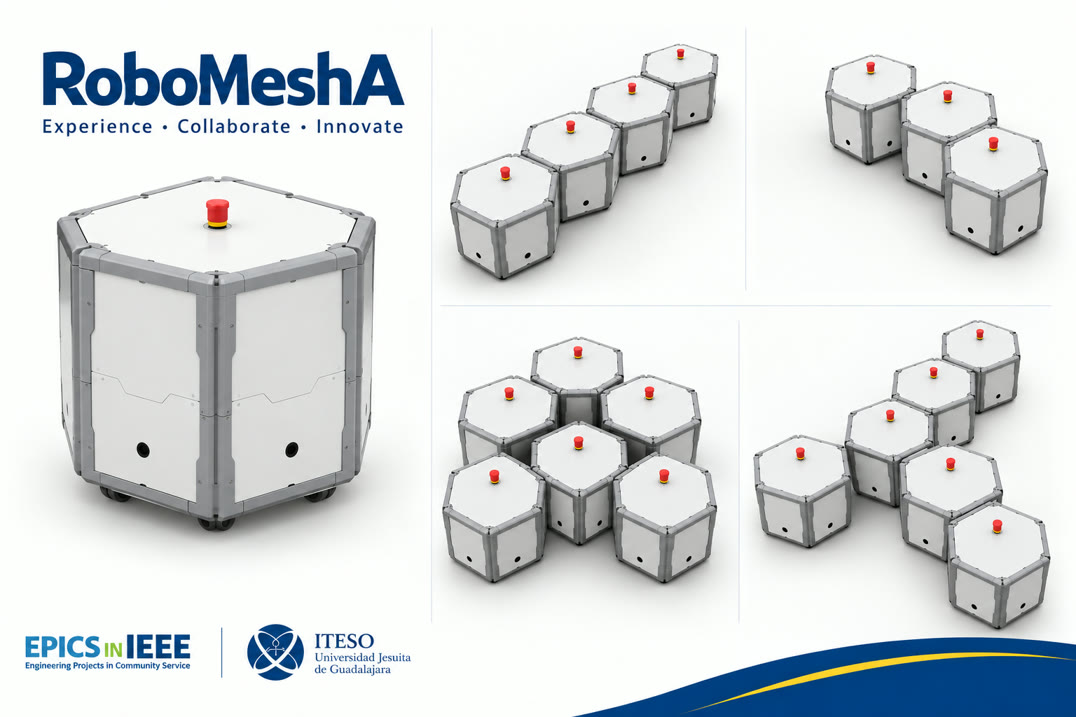
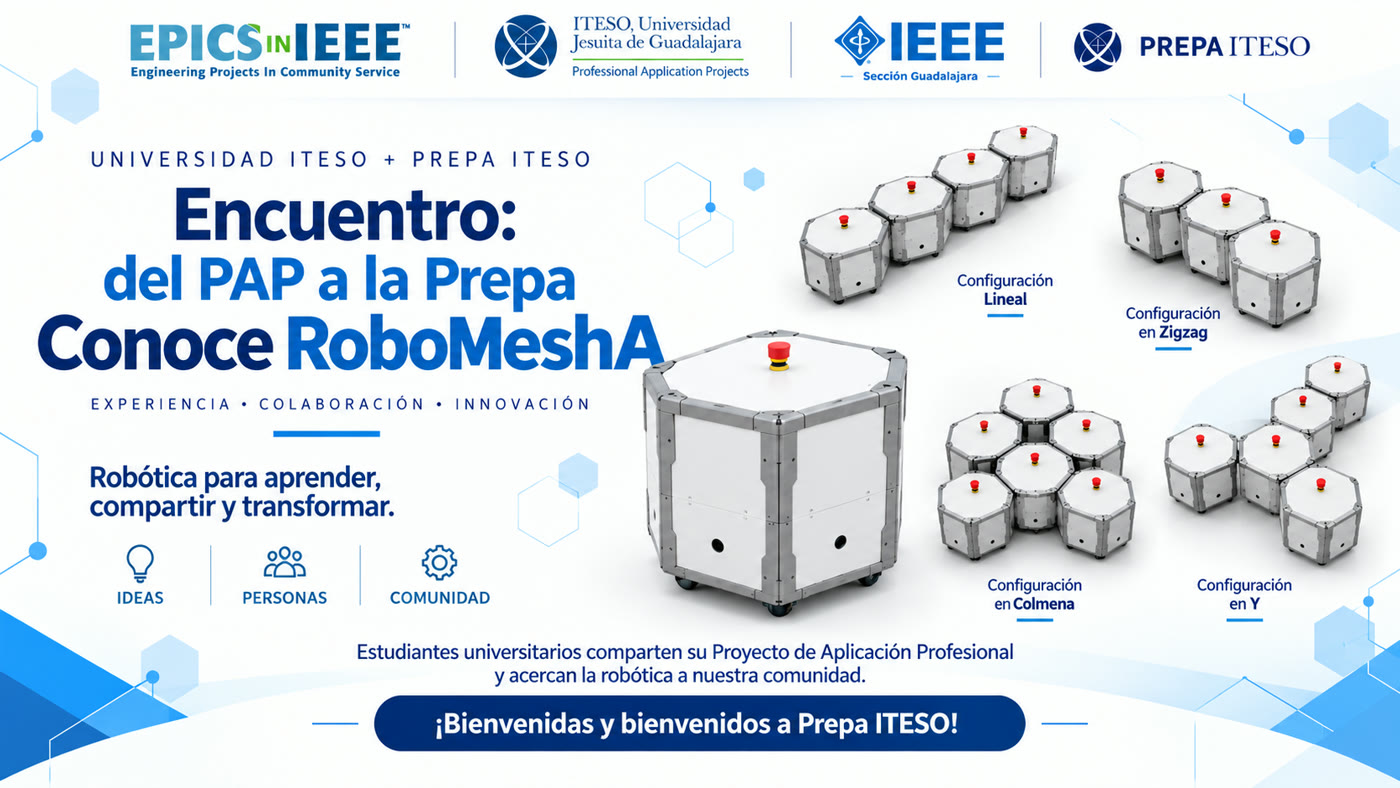
RoboMeshA es la plataforma de robótica portátil del PAP del ITESO. Lleva robótica e IA a prepas sin laboratorio: te conectas desde el navegador y no instalas nada.
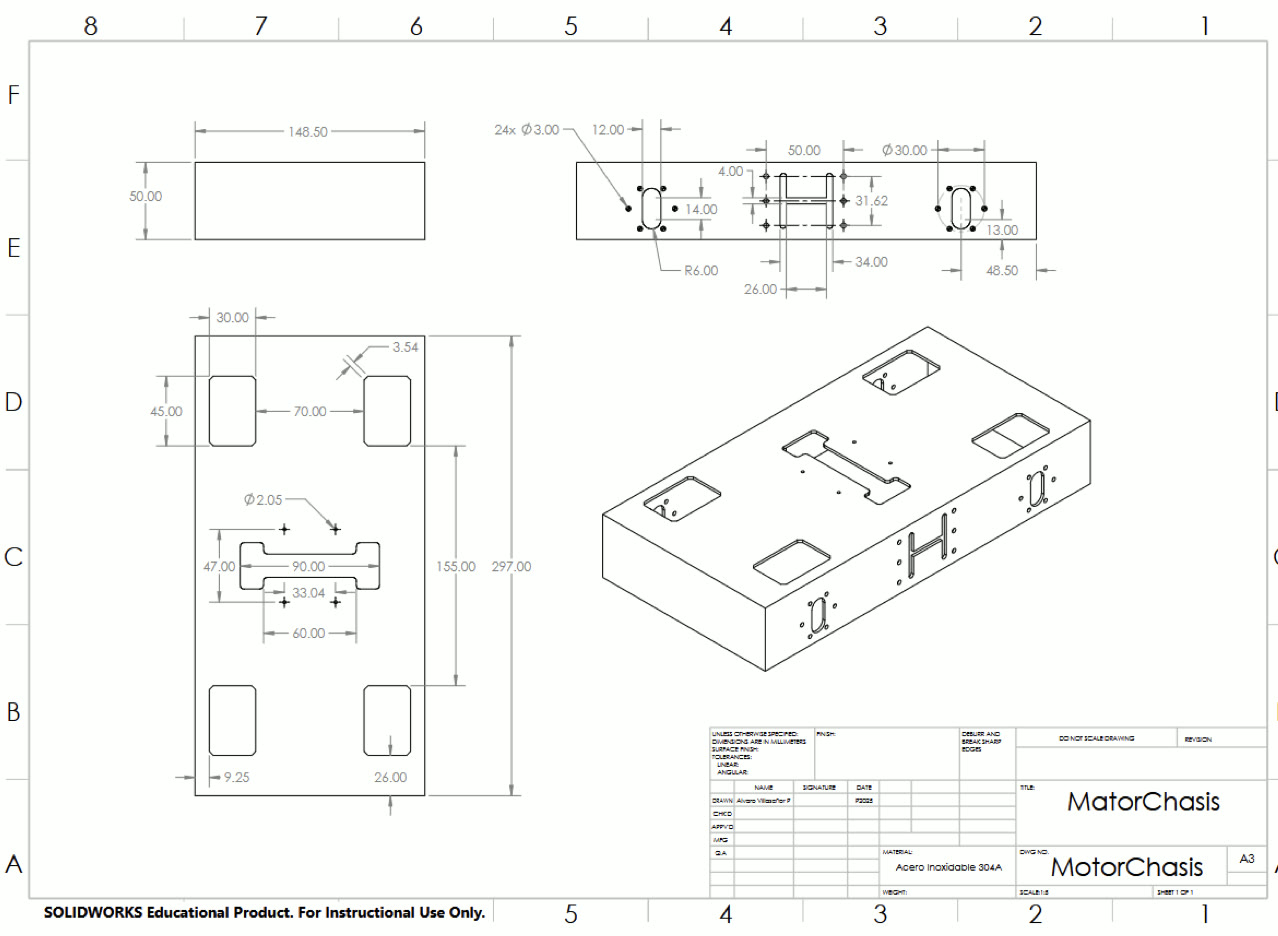
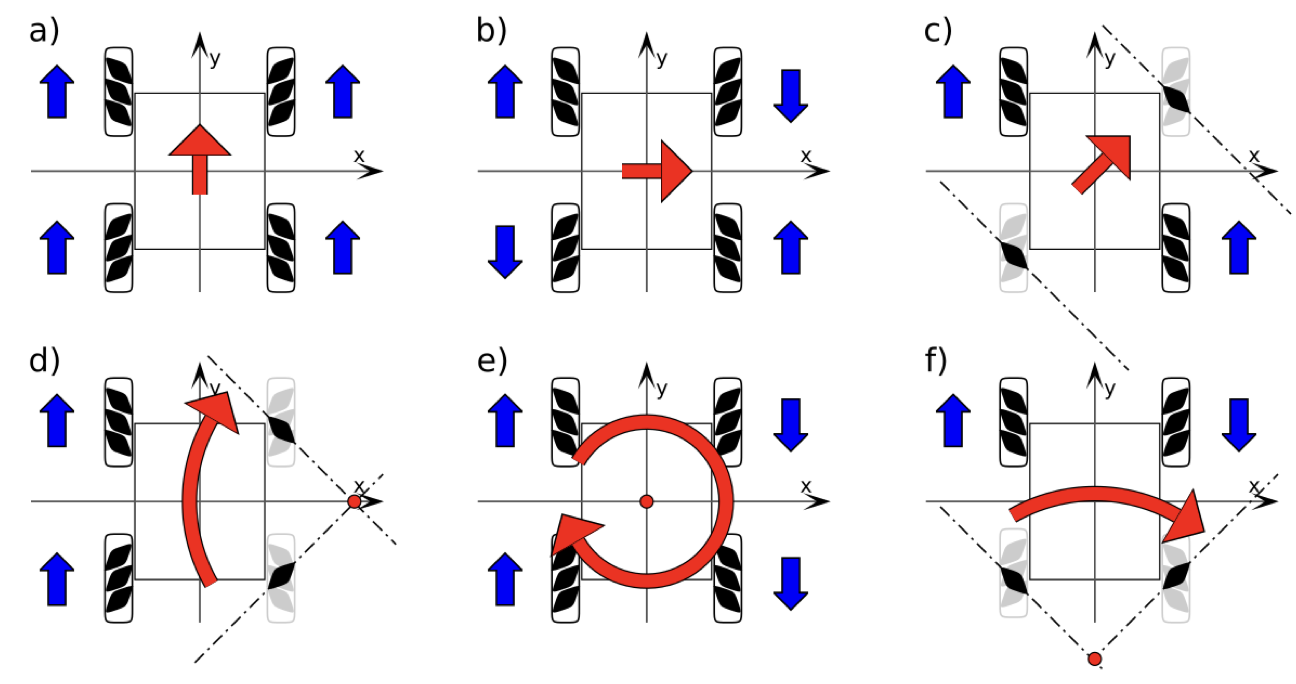
Lo que suma el JetAuto
- Sabe dónde estáLiDAR y SLAM: el robot dibuja el salón y se ubica en él.
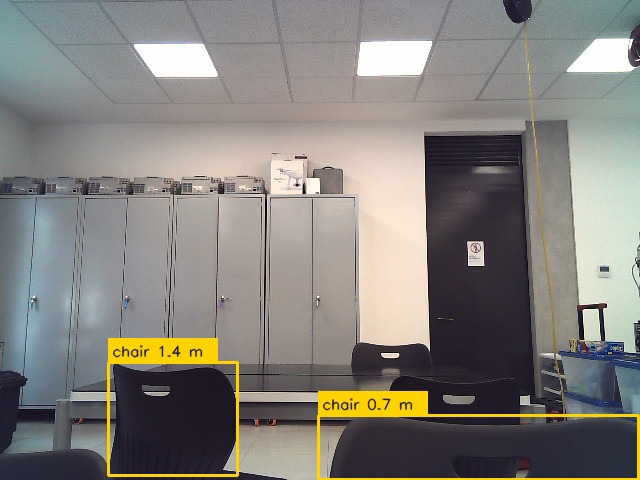
- Ve y reconoceCámara de profundidad y YOLO en la GPU de una Jetson.
- La misma idea de RoboMeshASe usa desde el navegador de una tablet, sin instalar nada.
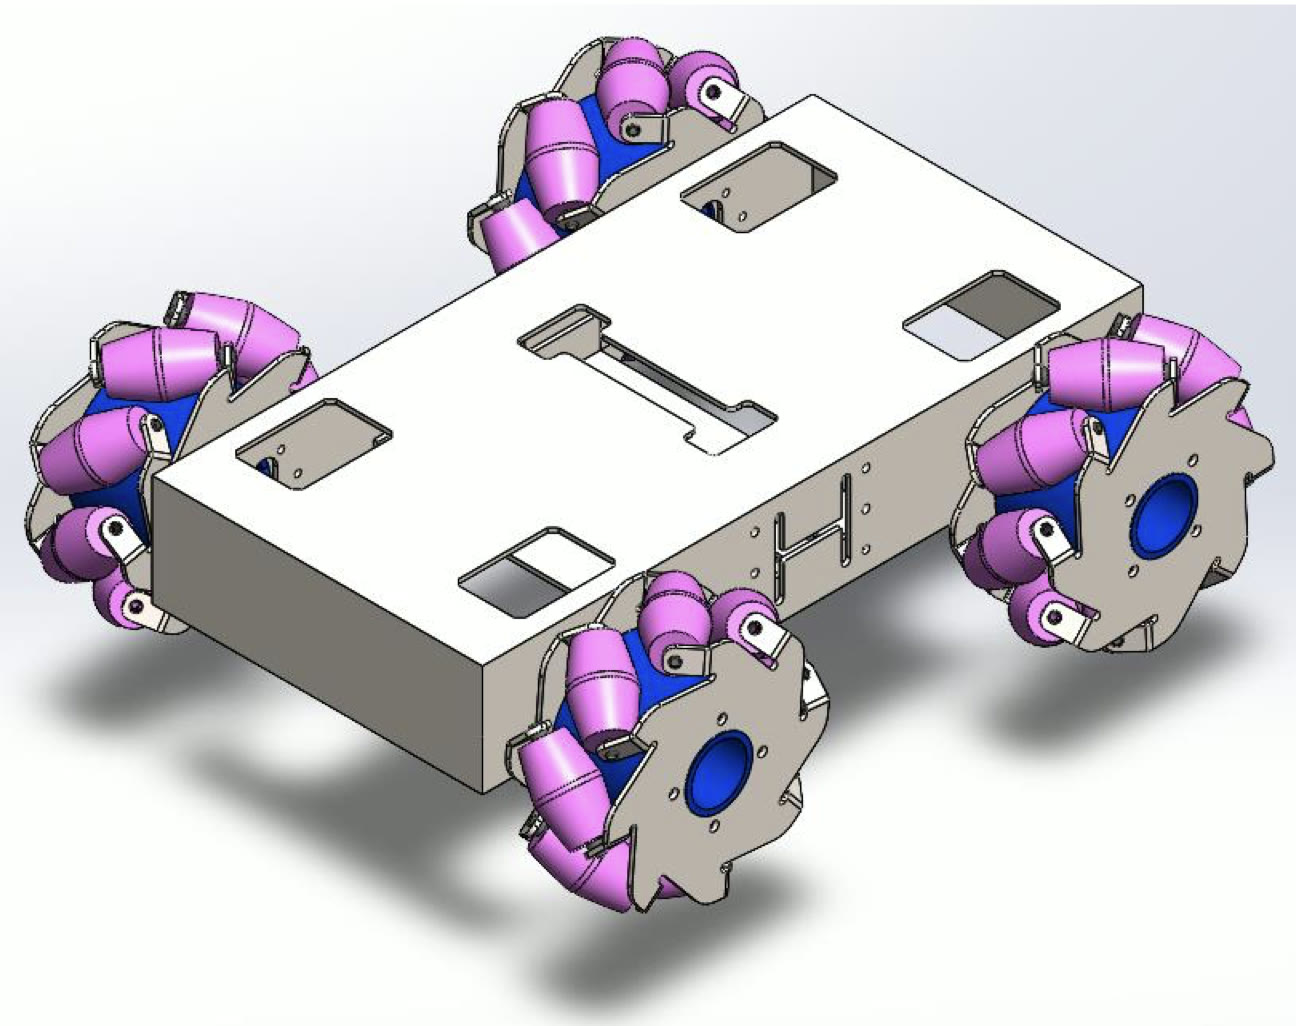
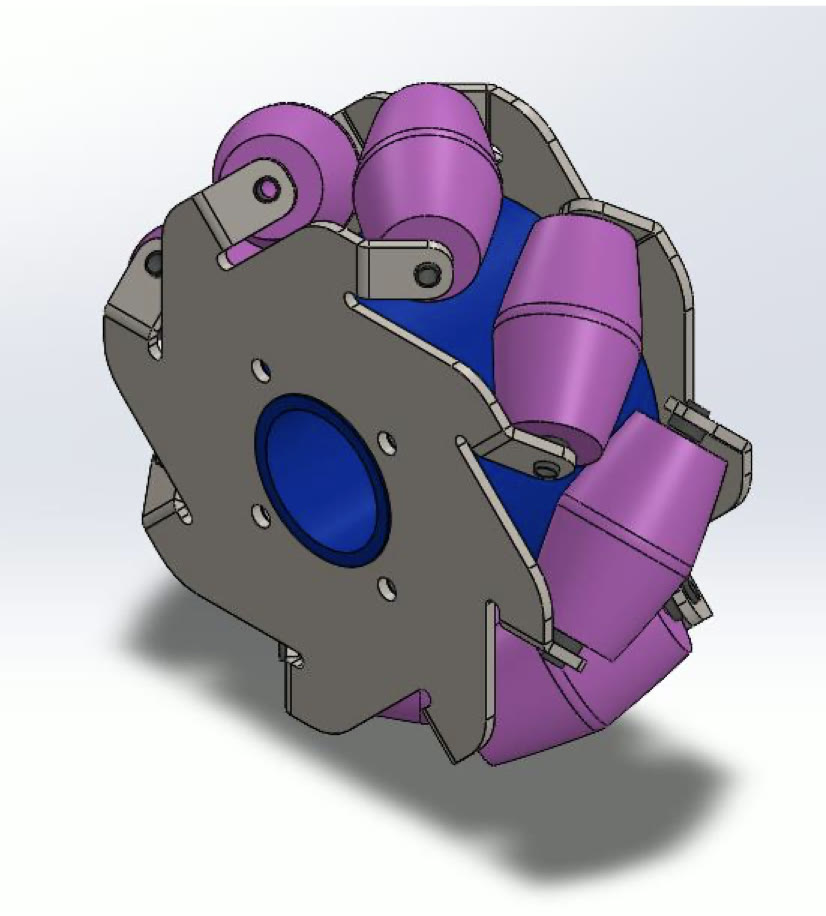
RoboMeshA: Ashley Moran, “Mexican EPICS in IEEE Team Builds Portable Educational Platform”, IEEE Spectrum, 24 de septiembre de 2026. Figuras del chasis y las ruedas: Álvaro Villaseñor Padilla, reporte PAP “RoboMesha”, ITESO, 2025. Kit base: JetAuto de HiWonder.
Taller HS Stem Day · Prepa ITESO
Del PAP a la Prepa
90 minutos para pasar de usar un robot a proponer el tuyo. Lo usas, entiendes cómo se mueve, le das otra intención y la defiendes en un pitch.
- 1UsoLo manejas a control remoto y le pides una ruta en U.
- 2ComprensiónDescubres cómo 4 motores y 4 ruedas mecanum crean cada movimiento.
- 3AjusteLe das una nueva intención, con GenAI como ayuda.
- 4DecisiónEliges qué conservar, qué cambiar y qué agregar.
- 5PropuestaPresentas tu idea en un pitch de 60 segundos.
Reto: la trayectoria en U
La nariz nunca gira. Las ruedas mecanum dejan que el robot se deslice de lado. Luego espera, hace la U al revés y lo repite 3 veces.
Del movimiento al código
Se parte de un Freenove 4WD con ruedas mecanum. La meta no es construir otro Freenove, sino descubrir qué puedes crear a partir de él.
void forward1m() { Motor_M_Move( V,  V,  V,  V); delay(T1M); stopCar(); }
void right1m()   { Motor_M_Move( V, -V,  V, -V); delay(T1M); stopCar(); }
void back1m()    { Motor_M_Move(-V, -V, -V, -V); delay(T1M); stopCar(); }
void left1m()    { Motor_M_Move(-V,  V, -V,  V); delay(T1M); stopCar(); }
Cambia el signo de dos ruedas y el robot pasa de avanzar a moverse de lado. En nuestro JetAuto pasa lo mismo, solo que lo decide ROS 2.
Tu pitch de 1 minuto
- Problema
- Lo que existe
- Tu solución
- Beneficios
- Cómo se usa
- Tu sueño
¿Qué le cambiarías tú para crear la siguiente versión de RoboMeshA?
Por dentro
Lo armamos. Lo programamos.
Empezamos con el kit JetAuto de HiWonder. Lo armamos, lo calibramos en el laboratorio y le escribimos el software que lo hace pensar.
- Gira lo que le pides
Corregimos cómo mide sus giros: le pides 15° y gira 13.1°. Avanza y regresa 10 cm con 4 mm de error.
- No se mueve por su cuenta
Al encender, ningún motor arranca. Si el LiDAR o las ruedas dejan de reportar 2 s, se frena.
- Explora sin que lo guíes
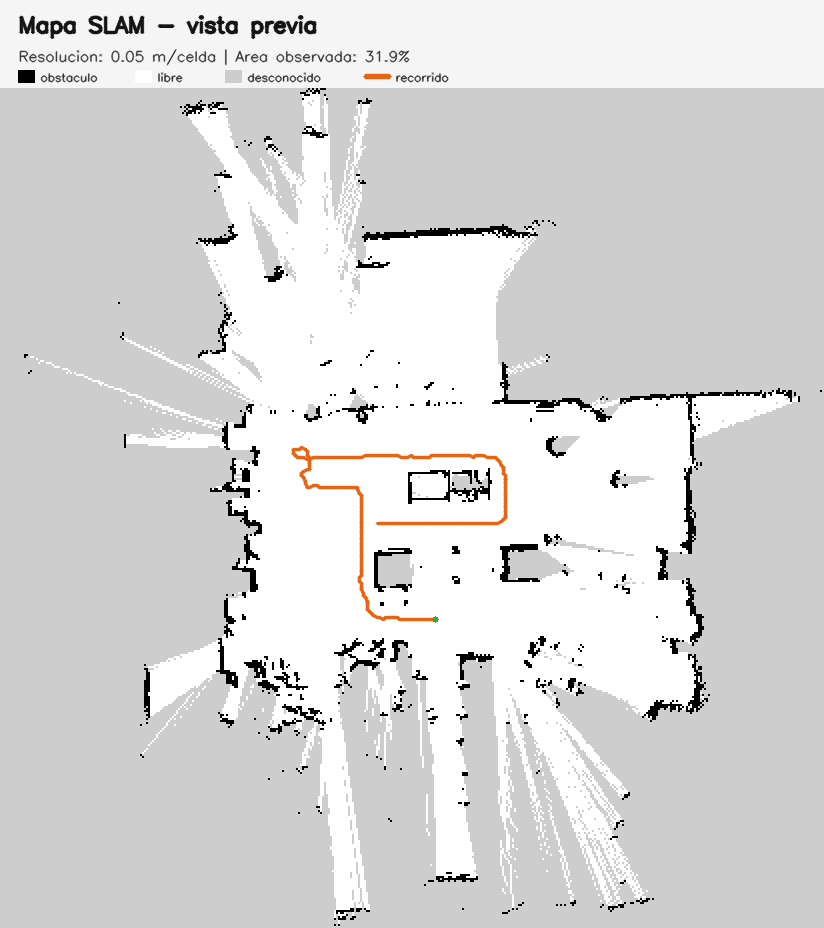
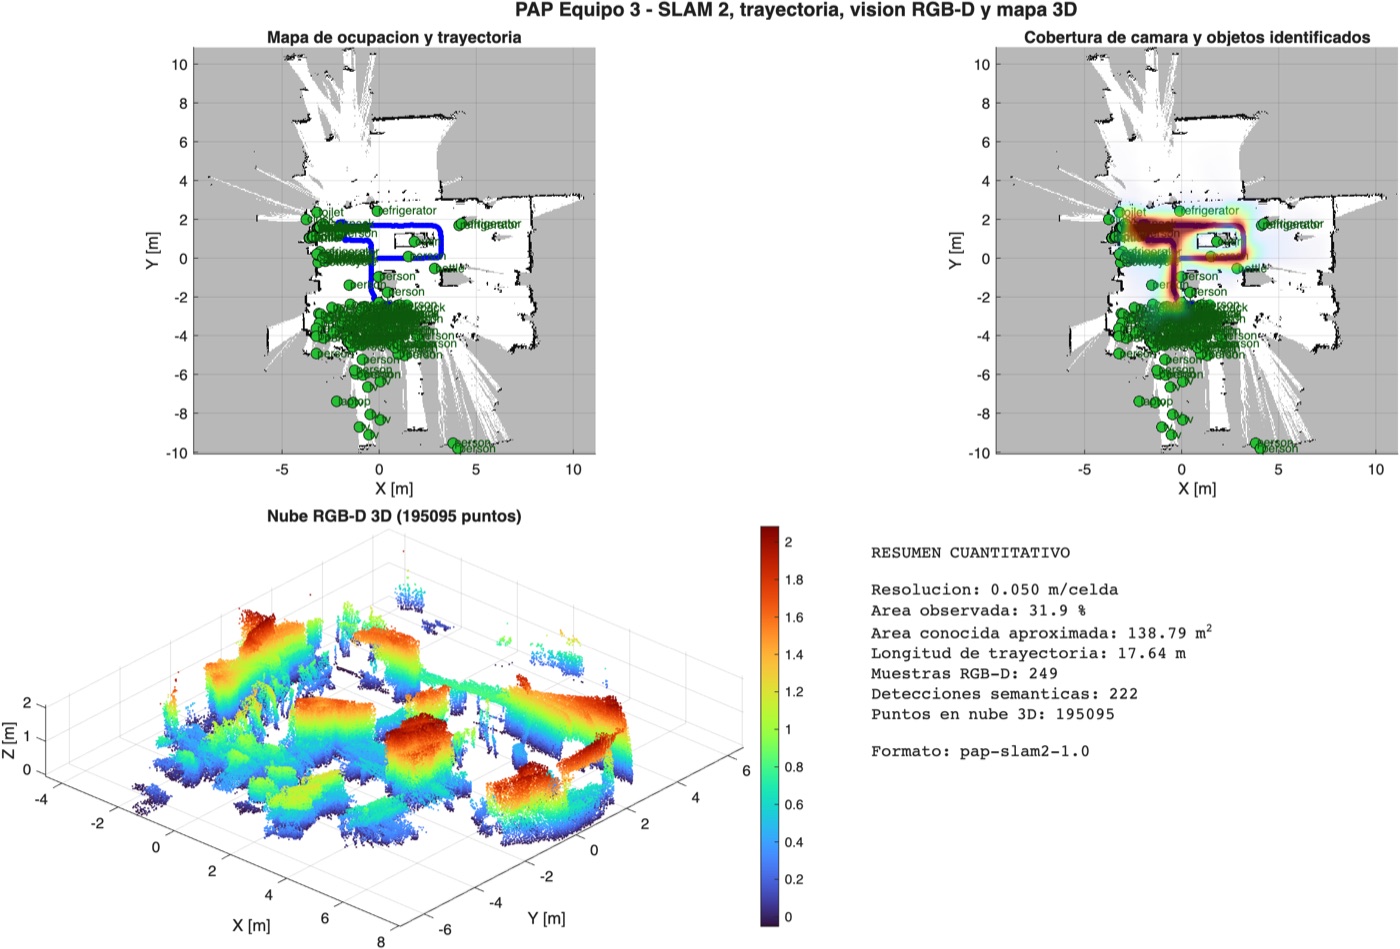
Busca los bordes de lo que no conoce y va hacia ellos. Guarda el mapa, el camino y la nube 3D.
- Reconoce lo que ve
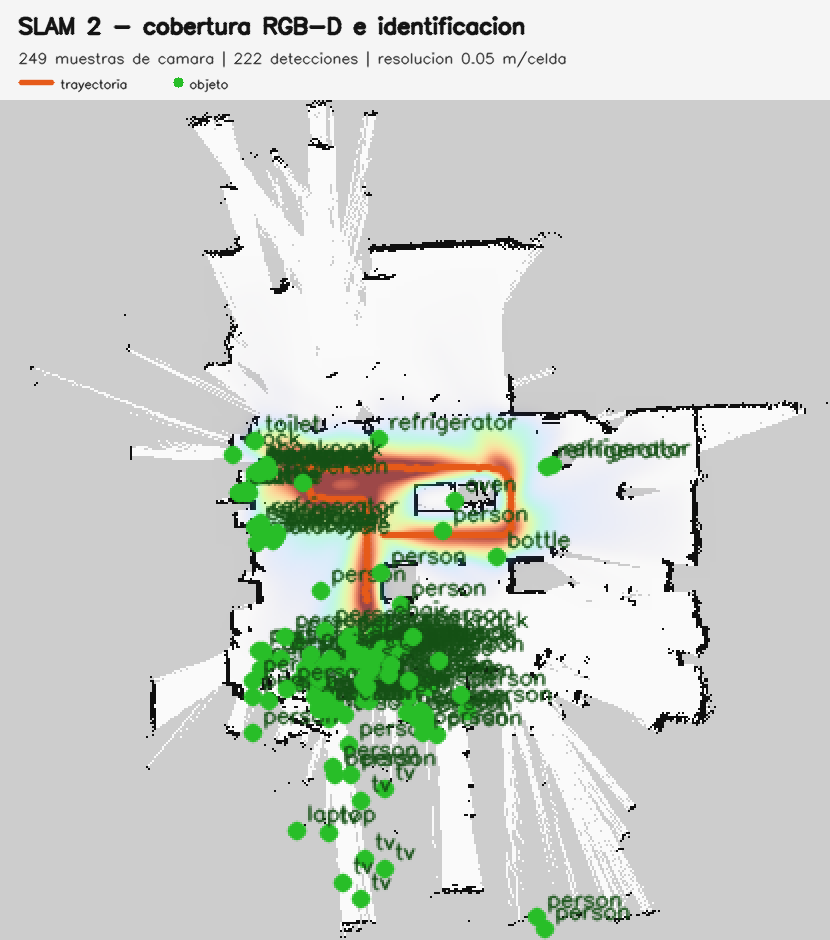
YOLO corre en la GPU de la Jetson. Con la profundidad, cada objeto queda marcado en el mapa.
- Te escucha en español
Le hablas y te responde, sin Internet. Si dices “alto”, se detiene en ese instante.
- Lo manejas desde una tablet
Mapa en vivo, misiones, rutas y retos. Para eso hicimos esta app.
Cerebro
NVIDIA Jetson Orin Nano 8 GB
- Hasta 40 TOPS de IA
- GPU de 1024 núcleos CUDA y 32 Tensor
- CPU Arm de 6 núcleos
- Trabaja en el modo de 15 W
- Ubuntu 22.04, JetPack 6 y ROS 2 Humble
Ojos
Orbbec Astra Pro Plus
- Imagen a color y de profundidad a la vez
- Mide a qué distancia está cada objeto
- Con YOLO: personas, sillas, botellas, mochilas
- 249 muestras RGB-D en un solo recorrido
Radar de luz
LiDAR Slamtec A1
- Láser que gira 360°
- Medimos 12.8 vueltas por segundo
- Ve paredes y muebles para el mapa SLAM
- Frena si algo queda a menos de 30 cm
Cuerpo
Base mecanum
- 4 ruedas mecanum de 97 mm
- Se desliza de lado sin dar vuelta
- Batería de 11.1 V y 6000 mAh
- 3.2 kg, centro de gravedad a 45 mm
Datos de la Jetson: especificaciones de NVIDIA para el módulo Orin Nano 8 GB. Medidas, frecuencias y pruebas: mediciones del equipo en el laboratorio (septiembre y octubre de 2026). Kit base: JetAuto de HiWonder.
Fotos reales
Hecho en el laboratorio
Hacia dónde vamos
Hoy un JetAuto. Mañana, algo como Digit 5.
Un robot que trabaja cerca de personas necesita lo mismo, tenga piernas o ruedas. Compara lo que hace Digit con lo que ya hace el nuestro.
Hacer un trabajo útil
Digit 5Levanta una y otra vez contenedores de 23 kg y los acomoda en repisas de hasta 1.75 m.
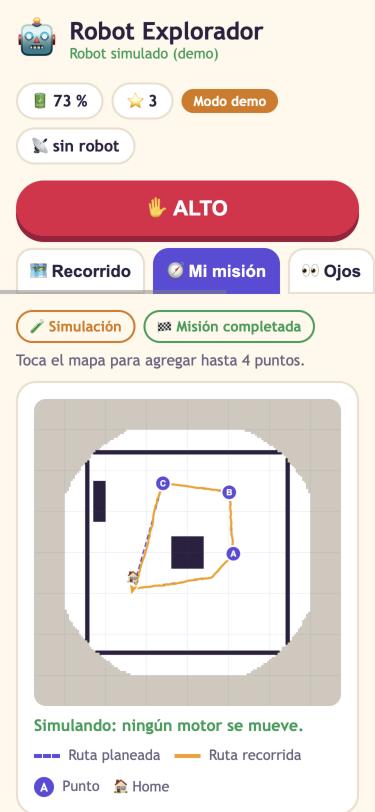
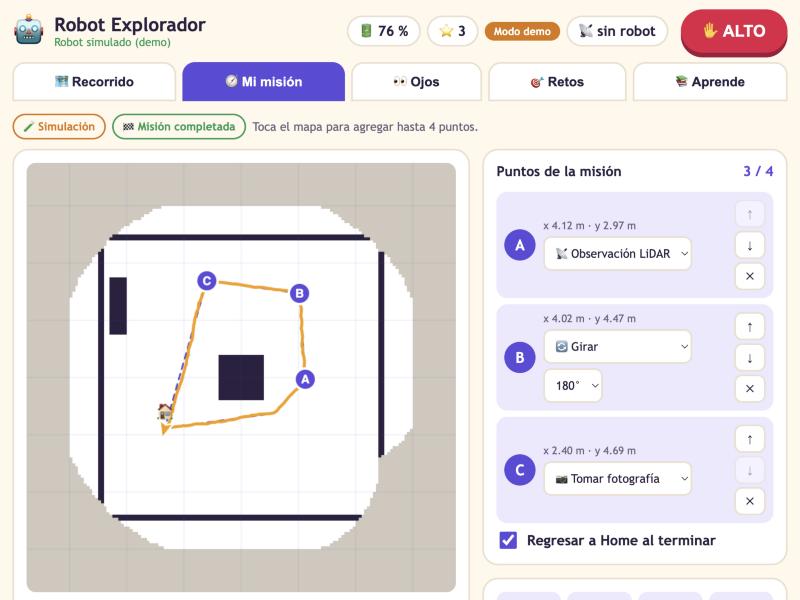
Nuestro JetAutoCumple misiones de hasta cuatro puntos, con una acción en cada uno: esperar, girar, tomar foto, reconocer con YOLO o medir con el LiDAR.
Moverse por el lugar
Digit 5Recorre almacenes y plantas de manufactura donde trabajan personas.
Nuestro JetAutoDibuja el mapa con SLAM y su LiDAR, lo guarda y después se ubica en él para ir a donde le indiques con el dedo.
Cuidar a las personas
Digit 5Detecta a quien se acerca. Entonces deja la carga, se sienta en el piso y corta la energía de sus motores.
Nuestro JetAutoFrena si algo está a menos de 30 cm, avanza a 10 cm/s, se detiene si la tablet deja de responder 5 s y tiene ALTO en todas las pantallas.
Ver y reconocer
Digit 5Usa un conjunto de sensores para saber dónde hay gente a su alrededor.
Nuestro JetAutoSu cámara de profundidad y YOLO reconocen personas, sillas, botellas y más, y miden a qué distancia están.
Trabajar todo el día
Digit 5Hasta 20 h diarias: su batería dura 90 min y se recarga en 9 min.
Nuestro JetAutoPor ahora la app muestra su batería en todo momento. Cargarse solo es parte de lo que falta.
Datos de Digit 5: Jonathan W. Hurst, “The Robot I Didn't Expect to Build”, IEEE Spectrum, 19 de octubre de 2026.
Así piensa
Del láser al mapa
El LiDAR mide distancias mientras el robot avanza. SLAM las une en un mapa y, a la vez, calcula dónde está él. La cámara le agrega qué objetos hay.
La app
Tú pones la misión
Tocas el mapa, eliges qué hace el robot en cada punto y lo ves simularlo antes de que se mueva.
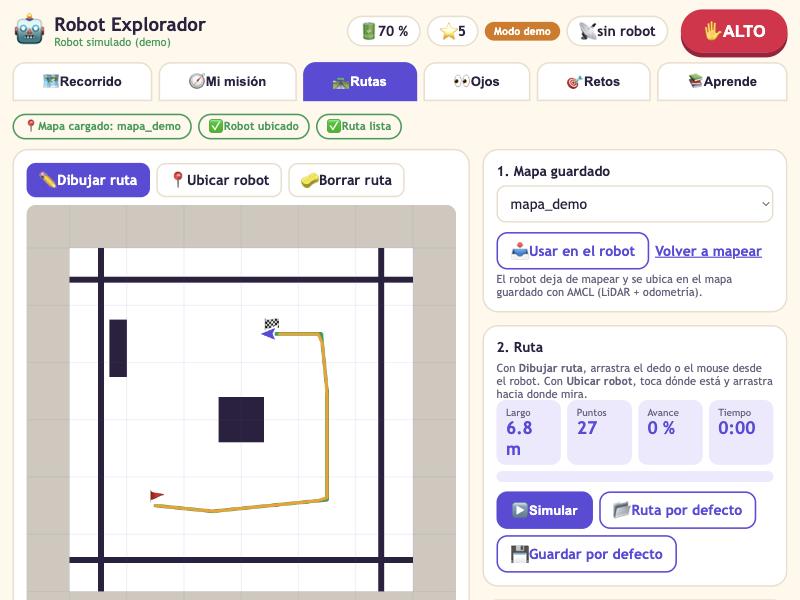
- 🗺️ Mapa y 👀 OjosEl mapa en vivo, la cámara y “¿Qué ves, robot?”.
- ⭐ Retos y 📚 AprendeAdivinar distancias y áreas; tarjetas de LiDAR, SLAM, IA y Digit 5.
- 🕹️ Manejar y 📍 RutasCon el PIN de un adulto. No te deja chocar con paredes.
- 🗂️ MapasLo dejas explorar 2, 5 o 10 min y guarda el mapa solo.
Siguiente avance
Lo que sigue
- Que la misión se pause sola cuando YOLO vea a una persona cerca, como hace Digit.
- Llevar un objeto pequeño de un punto del mapa a otro, el primer paso hacia mover contenedores.
- Volver solo a cargarse cuando la batería esté baja.
Llévala en tu tablet
Con el robot encendido, la app vive en él. Conecta tu tablet a su misma red: el Wi-Fi del robot, la de la Mac o Tailscale.
iPad y iPhone
- Abre Safari y entra a
http://<ip-del-robot>:8080. - Toca el botón Compartir.
- Elige “Agregar a pantalla de inicio” y luego “Agregar”.
- Ábrela desde su ícono: se ve a pantalla completa.
Tablet Android
- Abre Chrome y entra a
http://<ip-del-robot>:8080. - Toca el menú ⋮.
- Elige “Instalar app” o “Agregar a la pantalla principal”.
¿Sin robot a la mano?
- Toca “Probar la demo”.
- El robot es simulado, pero el mapa, la cámara y las misiones funcionan igual.
¿Lista o listo para explorar?
Probar la demo